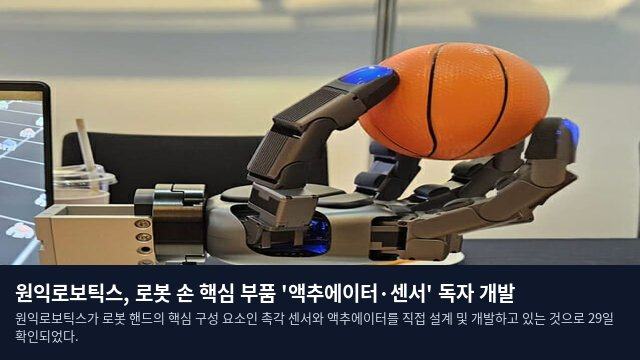
핵심 구동 장치와 촉각 센서의 자체 내재화
원익로보틱스가 로봇 핸드의 핵심 구성 요소인 촉각 센서와 액추에이터를 직접 설계 및 개발하고 있는 것으로 29일 확인되었다. 전기 신호를 물리적 움직임으로 전환하는 구동 장치인 액추에이터는 로봇 손에서 손가락 관절을 움직이는 근육과 같은 역할을 수행한다.
이번 액추에이터의 시제품은 올해 연말경 완성될 전망이다. 원익로보틱스는 내년 1월 개최되는 CES(국제전자제품박람회)에 참가할 예정이나, 자체 개발한 액추에이터를 단독으로 전시할지 여부는 아직 확정되지 않았다. 설령 공개하더라도 액추에이터만 따로 보여주기보다는 핸드 제품에 통합된 형태로 선보일 계획이라고 밝혔다.
산업용 내구성 확보를 위한 기술 독립
업계 관계자에 따르면, 원익로보틱스가 목표로 하는 핸드 제품군은 산업용 시장을 겨냥하고 있다. 산업 현장에서의 장기적인 사용을 고려할 때 가장 우선시되는 가치는 제품의 내구성이기 때문이다. 현재 로보티즈의 '다이나믹셀' 브랜드 액추에이터를 사용하고 있으나, 로보티즈의 제품이 원익로보틱스의 요구 사양을 충족하지 못함에 따라 독자적인 개발에 착수한 것으로 알려졌다.
5지 구조로 진화한 '알레그로 핸드 2.0'
지난달 공개된 신제품 '알레그로 핸드 2.0'은 기존 4지 형태였던 제품군을 5지 구조로 확장한 모델이다. 이 제품은 총 20자유도(DOF)를 지원하여 물체를 움켜쥐는 자세나 접촉 지점을 더욱 다양하게 설정할 수 있는 것이 특징이다. 또한 전체적인 크기가 전작 대비 20% 이상 줄어들어, 휴머노이드 로봇에 탑재할 경우 인간의 도구와 작업 환경에 더욱 유연하게 적응할 수 있다.
원익로보틱스는 핸드의 정교함을 높이기 위해 다중 촉각 센서의 내재화도 추진 중이다. 이전 모델인 알레그로 핸드 1.0에는 손가락 끝에만 압력 센서를 적용했으나, 2.0 모델은 손바닥과 관절, 손가락 끝 등 주요 접촉 부위에 센서를 배치한 '풀 핸드 센싱' 기술을 탑재했다. 특히 미국 빅테크 기업 A와 협력하여, 카메라로 눌린 손가락 표면의 변형을 촬영하고 이를 이미지 데이터로 분석해 접촉 정보를 읽어내는 비전 기반 촉각 기술을 차세대 제품에 결합할 방침이다.
3500억 규모 투자 유치와 생산 거점 구축
원익로보틱스는 최근 로봇 기업 중 최초로 국민성장펀드로부터 대규모 투자를 유치하며 기술력을 입증했다. 이번 투자 규모는 첨단전략산업기금 1500억 원과 민간 투자금 2000억 원을 합산하여 총 3500억 원에 달한다.
회사는 확보된 자금 중 1000억 원을 투입해 전북 완주에 1만 4019㎡ 규모의 로봇 생산 라인을 구축할 계획이다. 2029년까지 진행되는 이 프로젝트를 통해 로봇 핸드를 비롯해 산업용 휴머노이드와 자율이동조작로봇(Mobile Manipulator) 등을 본격적으로 생산할 예정이다.