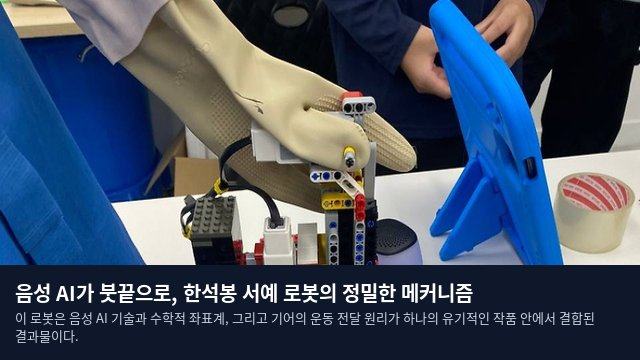
수학과 기계공학이 빚어낸 붓글씨의 경로
음성 AI가 인식한 이름이 수학적 좌표로 변환되고, 모터의 움직임을 통해 호패 위에 글씨를 써 내려가는 '한석봉 서예 로봇'이 주목받고 있다. 이 로봇은 음성 AI 기술과 수학적 좌표계, 그리고 기어의 운동 전달 원리가 하나의 유기적인 작품 안에서 결합된 결과물이다. 세영 로봇코딩학원(이창화 원장)에 따르면, 해당 작품을 제작한 학생팀은 지난 2026년 10월 23일부터 25일까지 중국 난징에서 개최된 ‘2026 World Robot Olympiad China Invitationals’의 Future Innovators 중·고등부 부문에서 은상(Silver Award)을 거머쥐었다.
3축 구동 시스템과 정밀한 기어 설계
로봇의 하드웨어는 레고 EV3 컨트롤러를 기반으로 하며, 3개의 모터가 구동하는 플로터와 안드로이드 태블릿으로 구성된다. 플로터는 지정된 경로를 따라 붓을 움직여 선을 그리는 역할을 수행한다. 호패 표면에 글씨를 새기기 위해 X·Y·Z축의 유기적인 움직임이 활용되는데, X축과 Y축은 종이의 가로세로 위치를 나타내는 좌표를 통해 글자의 획을 결정한다. Z축은 붓을 표면에 닿게 하거나 들어 올리는 기능을 담당한다. 특히 획과 획 사이를 이동할 때 붓을 들어 올림으로써 불필요한 연결선이 생기지 않도록 설계되었으며, 이는 좌표 설정과 붓의 움직임 순서가 정교하게 맞물려야 가능함을 보여준다.
모터의 회전 운동을 직선 운동으로 전환하기 위해 X·Y축에는 랙·피니언과 웜기어가 적용되었다. 이가 배열된 막대인 랙과 이와 맞물리는 작은 기어인 피니언의 조합을 통해 피니언이 회전하면 랙이 직선으로 이동하는 구조를 갖췄다. 팀은 기존의 벨트 방식 대신 랙 구조를 채택하고 웜기어를 추가함으로써, 붓의 움직임을 더욱 느리고 정밀하게 제어할 수 있는 감속 설계를 완성했다. 또한 Z축에는 크랭크 구조를 도입해 붓의 상하 운동을 구현했으며, 붓을 지지하는 팁은 조이스틱처럼 외부 압력에 따라 기울어지거나 복원되는 방식을 채택해 표면 접촉의 완성도를 높였다.
AI 대화부터 G-Code 명령까지의 흐름
전체적인 동작 과정은 안드로이드 태블릿을 통해 시작된다. 방문객이 음성으로 이름을 말하면 태블릿이 이를 인식하고, 해당 이름을 한글로 변환한 뒤 붓이 움직일 경로 정보인 G-Code로 생성한다. 이 G-Code는 좌표와 이동 속도, 방식 등을 포함한 기계 제어 명령어로, 최종적으로 EV3 컨트롤러에 전달되어 모터를 정밀하게 제어한다. 음성 인식 과정에는 말을 글자로 바꾸는 STT(Speech-to-Text), AI의 답변 생성, 그리고 답변을 음성으로 출력하는 TTS(Text-to-Speech) 기술이 통합되어 있다.
개발 과정에서 팀은 Claude를 활용해 코드 작성과 오류 수정을 진행했으며, 현지 사용 환경을 고려해 최종 대화용 AI 모델로는 DeepSeek를 선택했다. 프로그램과 AI 서비스 간의 데이터 교환은 API를 통해 이루어지며, 이 과정에서 접근 인증을 위한 API 키가 사용된다. 또한 붓과 조각칼을 교체할 수 있는 모듈화 설계를 통해 서예뿐 아니라 그림이나 조각 체험으로의 확장 가능성도 제시했다. 다만 도구의 변화에 따른 힘의 조절과 이동 조건의 차이를 극복하기 위한 추가적인 검증이 필요하지만, 이 로봇은 좌표가 기계적 움직임을 거쳐 실제 예술적 선으로 구현되는 과정을 명확히 증명해냈다.